


Motor servo Delta bị rung hoặc giật khi chạy có thể do cộng hưởng cơ khí, thông số servo gain chưa phù hợp, sai lệch quán tính tải, lỗi encoder hoặc tín hiệu điều khiển không ổn định. Hiện tượng thường xuất hiện khi Servo ON, tăng giảm tốc, dừng vị trí hoặc chạy qua một dải tốc độ nhất định.
Không phải trường hợp rung giật nào cũng cần thay motor. Với các dòng ASDA-B2, ASDA-A2 và ASDA-B3, kỹ sư có thể sử dụng ASDA-Soft, đồ thị Scope và nhóm parameter tuning để phân tích đáp ứng điều khiển. Khi nghi ngờ hư hỏng phần cứng, cần kết hợp đo điện trở cuộn dây, kiểm tra encoder và đánh giá độ rơ cơ khí.
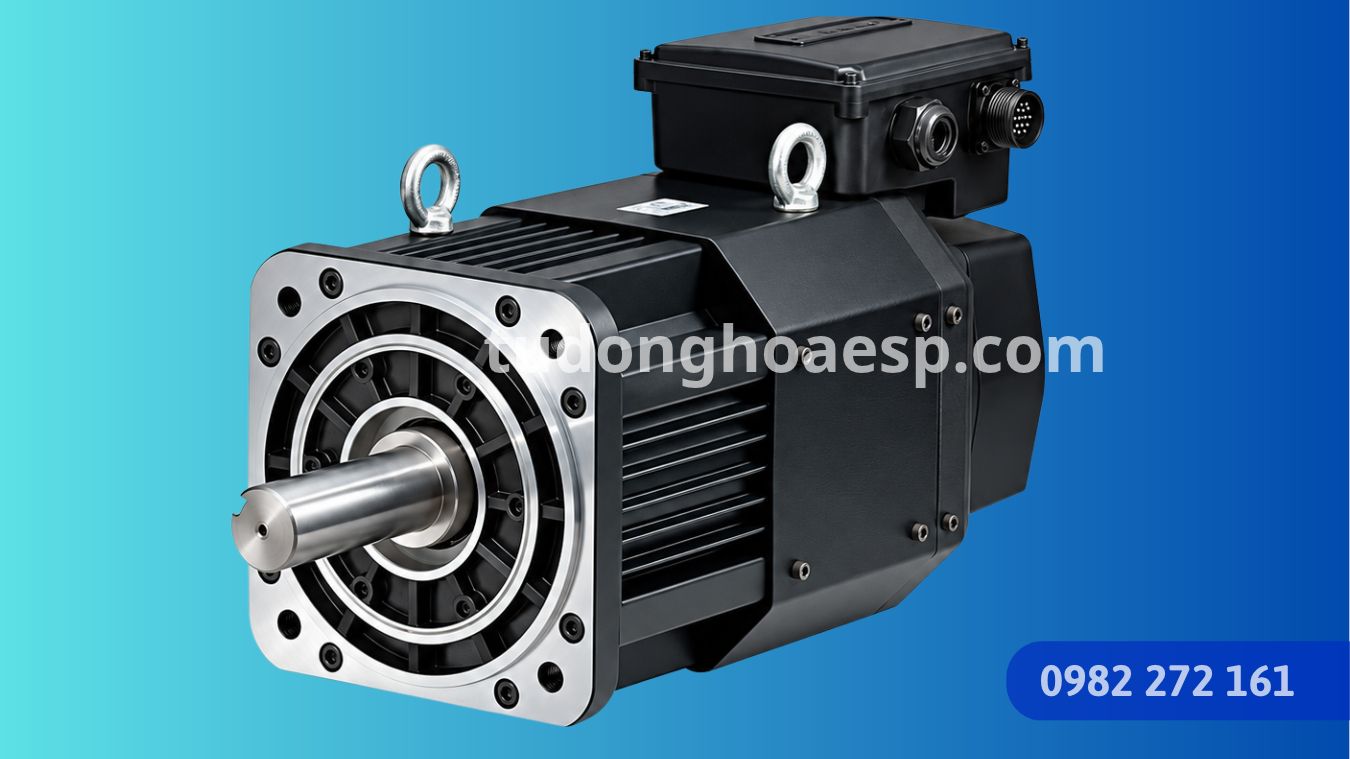
Dấu Hiệu Nhận Biết Motor Servo Delta Bị Rung Hoặc Giật
Thời điểm xuất hiện rung là dữ liệu đầu tiên giúp khoanh vùng sự cố. Bộ phận bảo trì nên ghi nhận hiện tượng theo trạng thái vận hành thay vì lập tức thay đổi parameter.
- Rung khi Servo ON: trục dao động dù chưa nhận lệnh chạy, nghi ngờ gain, tải giữ trục hoặc tín hiệu phản hồi.
- Giật khi tăng giảm tốc: kiểm tra profile chuyển động, mô-men tải và độ rơ cơ khí.
- Rung tại một dải tốc độ: có thể liên quan cộng hưởng giữa motor và hệ truyền động.
- Rung khi dừng vị trí: kiểm tra đáp ứng vòng vị trí, sai lệch bám lệnh và quán tính tải.
- Rung kèm alarm: lưu mã lỗi, model driver và trạng thái máy trước khi reset.
Nguyên Nhân Servo Delta Rung Giật Và Các Parameter Cần Kiểm Tra
Hiện tượng servo Delta rung giật thường liên quan đến tương tác giữa tải, độ cứng cơ khí và đáp ứng vòng điều khiển. Khi đã loại trừ tình trạng kẹt trục hoặc khớp nối lỏng, kỹ sư có thể phân tích các thông số tuning trên driver.
1. Servo gain và tỷ lệ quán tính tải chưa phù hợp
Servo gain quyết định mức độ đáp ứng của motor với lệnh điều khiển. Gain quá cao có thể làm trục dao động hoặc vượt vị trí đặt; gain quá thấp khiến motor phản hồi chậm. Ngoài ra, tỷ lệ quán tính tải so với motor ảnh hưởng trực tiếp đến quá trình tuning, nhất là sau khi thay hộp số, khớp nối hoặc cơ cấu truyền động.
| Parameter | Chức năng | Ý nghĩa khi chẩn đoán |
|---|---|---|
| P2-00 / P2.000 | Position Loop Gain (KPP) | Kiểm tra đáp ứng và dao động khi định vị. |
| P2-04 / P2.004 | Speed Loop Gain (KVP) | Gain cao có thể làm tăng cộng hưởng cơ khí. |
| P1-37 / P1.037 | Load Inertia Ratio | Đối chiếu tỷ lệ quán tính tải và motor. |
| P2-06 / P2.006 | Speed Integral Compensation | Đánh giá ảnh hưởng thành phần tích phân lên đáp ứng tốc độ. |
| P2-32 / P2.032 | Chế độ tuning / hiệu chỉnh gain | Xác định driver đang điều chỉnh tự động hay thủ công. |
Các mã trên được trình bày theo cách ghi thường gặp của B2/A2 và B3. Chức năng, điều kiện áp dụng và cách hiệu chỉnh phải đối chiếu manual của đúng model, firmware. Đặc biệt, một số chế độ Auto Tuning có thể tự thay đổi gain và tỷ lệ quán tính. Vì vậy cần sao lưu parameter trước khi can thiệp. Tham khảo thêm Driver Servo Delta ASD-B3.
2. Cộng hưởng cơ khí và nhóm Notch Filter
Nếu motor servo chạy không êm tại một dải tốc độ, nguyên nhân có thể là cộng hưởng. Trên các series Delta tương ứng, Notch Filter được sử dụng để suy giảm thành phần dao động tại một tần số xác định, thay vì giảm toàn bộ độ đáp ứng của hệ thống.
- P2-23 / P2-24: tần số và độ suy giảm của nhóm notch thứ nhất.
- P2-43 / P2-44: tần số và độ suy giảm của nhóm notch thứ hai.
- P2-45 / P2-46: tần số và độ suy giảm của nhóm notch thứ ba.
- P2-47: lựa chọn chức năng tự động triệt cộng hưởng, tùy series.
Trên ASDA-B3, nhóm tham số tương ứng dùng dấu chấm như P2.043–P2.046; B3 còn hỗ trợ các nhóm notch và tham số điều chỉnh băng thông bổ sung. Không nhập tần số hoặc độ suy giảm theo một mẫu cố định. Cần xác định điểm cộng hưởng bằng dữ liệu đo, vì lọc quá mức có thể ảnh hưởng độ ổn định và khả năng đáp ứng.
Dùng ASDA-Soft Và Oscilloscope Để Phân Tích Rung Giật
ASDA-Soft cho phép kỹ sư đọc parameter, theo dõi tín hiệu và phân tích đáp ứng servo. Tùy phiên bản phần mềm, chức năng đồ thị được gọi là Data Scope, Scope hoặc nằm trong nhóm công cụ phân tích hệ thống.
- Kết nối driver: chọn đúng phần mềm, giao tiếp và model; sao lưu toàn bộ parameter hiện tại.
- Chọn tín hiệu giám sát: tốc độ lệnh (Speed Command), tốc độ thực tế (Speed Feedback), sai lệch vị trí và dòng/mô-men nếu được hỗ trợ.
- Ghi đồ thị: thu dữ liệu tại chế độ đang phát sinh rung, với điều kiện chạy thử an toàn.
- So sánh Command và Feedback: nếu lệnh ổn định nhưng tốc độ phản hồi dao động, cần kiểm tra vòng điều khiển, tải và phản hồi encoder.
- Phân tích chu kỳ: nếu dao động lặp theo chu kỳ T giây, tần số tương ứng là f = 1/T (Hz). Dùng kết quả để đánh giá cộng hưởng, không tự động xem đó là giá trị notch cần nhập.
Nếu cả Command và Feedback cùng dao động, cần xem xét nguồn phát lệnh từ PLC, bộ điều khiển chuyển động hoặc mạng truyền thông. Nếu lệnh ổn định nhưng Feedback có đỉnh bất thường, có thể cần kiểm tra encoder, cáp tín hiệu và đặc tính tải. Với ASDA-B3, chức năng System Analysis của ASDA-Soft V6 còn hỗ trợ xác định vùng cộng hưởng thông qua phân tích đáp ứng tần số.
Phân Biệt Rung Do Điều Khiển Xung Và Truyền Thông Công Nghiệp
Nguồn lệnh điều khiển cũng ảnh hưởng đến cách chẩn đoán. Không nên quy mọi hiện tượng giật theo lệnh cho servo gain, đặc biệt khi nhiều trục cùng xuất hiện vấn đề sau khi thay PLC hoặc cập nhật chương trình.
| Phương thức | Nguyên nhân cần xem xét | Hướng kiểm tra |
|---|---|---|
| Pulse/Direction | Nhiễu hoặc gián đoạn xung, sai cấu hình dạng xung, tín hiệu CN1 | Dùng oscilloscope phù hợp kiểm tra xung tại đầu vào, dây shield và nối đất. |
| EtherCAT | Sai cấu hình đồng bộ, chu kỳ cập nhật, lỗi truyền thông hoặc setpoint không đều | Kiểm tra trạng thái slave, Distributed Clocks, watchdog và log master. |
| CANopen | SYNC/PDO không ổn định, lỗi bus, cấu hình truyền thông hoặc nguồn lệnh | Kiểm tra bộ đếm lỗi, SYNC, thời điểm PDO và termination bus. |
Không phải mọi driver ASDA-B2, A2 hoặc B3 đều hỗ trợ cùng giao thức. Chẳng hạn, B3-E sử dụng EtherCAT, trong khi B3-M hỗ trợ CANopen. Mất khung truyền thông thường có thể kích hoạt lỗi mạng hoặc watchdog; dao động setpoint lại có thể gây chuyển động giật mà không nhất thiết xuất hiện alarm tương tự.
Đo Kiểm Cuộn Dây, Encoder Và Độ Rơ Trục Motor Servo Delta
Khi kết quả Scope không giải thích được hiện tượng rung, cần kiểm tra phần cứng. Công việc này chỉ dành cho kỹ thuật viên đủ năng lực, sau khi cô lập nguồn, thực hiện khóa và treo thẻ an toàn, kiểm tra điện áp còn lại và bảo đảm cơ cấu máy không thể chuyển động ngoài ý muốn.
Đo điện trở và cách điện cuộn dây U–V–W
Sau khi tách motor khỏi driver theo hướng dẫn nhà sản xuất, kỹ thuật có thể dùng đồng hồ đo điện trở thấp hoặc thiết bị đo bốn dây để so sánh ba cặp U–V, V–W và W–U. Giá trị cần phù hợp thông số motor và điều kiện nhiệt độ. Chênh lệch bất thường có thể gợi ý lỗi dây nối hoặc cuộn dây, nhưng không đủ để kết luận nếu chưa đối chiếu dữ liệu chuẩn.
Đo cách điện bằng Megger chỉ được thực hiện trên phần cuộn dây đã cách ly hoàn toàn với driver và các mạch điện tử nhạy cảm, khi manual motor cho phép và có mức điện áp thử phù hợp. Tuyệt đối không đưa điện áp Megger vào driver, đầu encoder hoặc cáp phản hồi đang nối thiết bị. Không có ngưỡng Megaohm chung áp dụng cho mọi motor Delta.
Kiểm tra encoder và độ rơ cơ khí
Với encoder, kiểm tra tình trạng giắc CN2, cáp phản hồi, nguồn cấp và dữ liệu vị trí bằng công cụ tương thích. Nếu nghi ngờ nhiễu hoặc mất tín hiệu, kỹ sư sử dụng thiết bị đo chuyên dụng theo chuẩn giao tiếp encoder; không áp dụng phép đo thông mạch đơn giản để đánh giá chất lượng tín hiệu số.
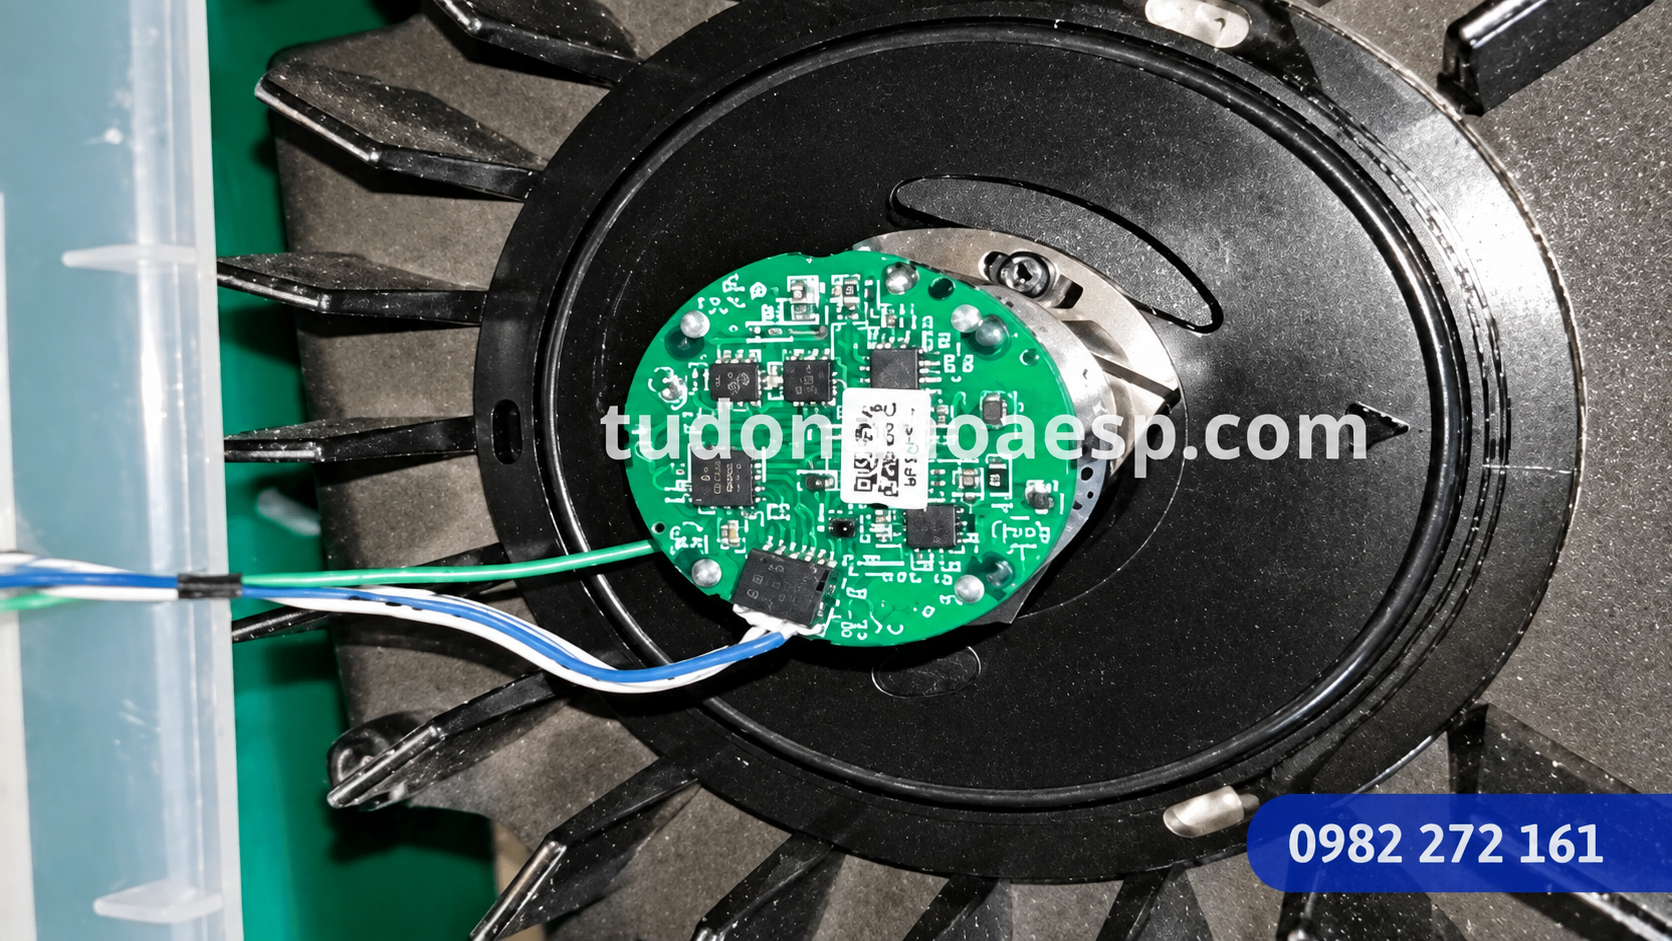
Đối với bạc đạn và trục, có thể gá đồng hồ so lên bệ cố định để đo độ dịch chuyển hướng kính và hướng trục tại vị trí phù hợp. Kết quả cần so sánh dung sai của motor; không tự áp dụng một giá trị độ rơ cho mọi kích thước trục. Nếu phát hiện tiếng ồn, nóng bất thường hoặc độ rơ vượt tiêu chuẩn, nên xem xét kiểm tra và sửa motor servo Delta.
Trường hợp driver báo AL011 với ý nghĩa lỗi encoder trên series tương ứng, có thể tham khảo thêm bài kiểm tra Servo Delta báo lỗi AL011. Luôn đối chiếu ý nghĩa mã lỗi theo đúng model.
Quy Trình Khoanh Vùng Lỗi Servo Delta Rung Giật
Thứ tự kiểm tra nên ưu tiên bảo toàn dữ liệu, loại trừ lỗi bên ngoài rồi mới can thiệp vào tuning hoặc phần cứng.
- Ghi model driver, motor, mã alarm và thời điểm rung.
- Sao lưu parameter, xác định chế độ điều khiển PT, PR hoặc truyền thông.
- Kiểm tra tải, khớp nối, phanh và độ rơ cơ khí sau khi cô lập năng lượng.
- Dùng ASDA-Soft ghi Scope, so sánh Command và Feedback.
- Đối chiếu gain, inertia ratio và notch filter đúng manual.
- Nếu nghi ngờ hư hỏng, đo cuộn dây, encoder và độ rơ bằng thiết bị chuyên dụng.
- Chạy thử có kiểm soát, ghi lại kết quả sau xử lý và lưu cấu hình cuối cùng.
Khi Nào Cần Kiểm Tra Và Sửa Chữa Servo Delta Chuyên Sâu?
Nếu motor rung mạnh, nóng nhanh, phát tiếng kêu bất thường hoặc giật kèm lỗi phản hồi, cần dừng vận hành và đánh giá an toàn. Khi dữ liệu Scope, parameter và kết quả đo không xác định được nguyên nhân, nên kiểm tra đồng bộ cả driver, motor, encoder và cơ cấu truyền động.
Doanh nghiệp có thể tham khảo dịch vụ sửa chữa biến tần servo của E.S.P và chuẩn bị tem motor, model driver, file parameter, mã lỗi cùng video hiện tượng để trao đổi với kỹ thuật.
Câu Hỏi Thường Gặp Về Motor Servo Delta Rung Giật
Motor servo Delta rung nhưng không báo lỗi có phải hỏng motor?
Không nhất thiết. Motor có thể rung do gain, cộng hưởng cơ khí hoặc nguồn lệnh không ổn định. Cần kiểm tra Scope và phần cơ khí trước khi kết luận hư hỏng motor.
ASDA-Soft có thể xác định nguyên nhân servo rung không?
ASDA-Soft giúp so sánh lệnh và phản hồi, theo dõi sai lệch, phân tích dao động và hỗ trợ tuning. Tuy nhiên, vẫn cần kiểm tra cơ khí và điện để xác nhận nguyên nhân.
Có nên tự chỉnh P2-04 hoặc Notch Filter để giảm rung?
Không nên chỉnh theo cảm tính. Parameter phải phù hợp model, quán tính tải và tần số cộng hưởng đã đo. Cần sao lưu cấu hình và chỉ hiệu chỉnh khi có phương án chạy thử an toàn.
Servo Delta bị rung có cần thay motor mới không?
Chỉ cân nhắc thay motor sau khi xác nhận hư hỏng hoặc phương án phục hồi không phù hợp. Nếu lỗi nằm ở tuning, dây tín hiệu hoặc cơ khí, thay motor có thể không xử lý được sự cố.
Kết Luận
Motor servo Delta bị rung hoặc giật khi chạy cần được chẩn đoán dựa trên dữ liệu điều khiển, parameter, tình trạng cuộn dây, encoder và tải cơ khí. Sử dụng ASDA-Soft kết hợp đo kiểm phù hợp giúp khoanh vùng nguyên nhân trước khi quyết định tuning, sửa chữa hoặc thay motor.
Để được tư vấn kiểm tra thiết bị, liên hệ E.S.P – 0982 272 161 và cung cấp thông tin model cùng hiện tượng vận hành.


