


Motor servo Delta lỗi encoder có thể khiến driver không nhận được tín hiệu phản hồi, báo alarm hoặc ngừng điều khiển trục. Tuy nhiên, không phải trường hợp nào cũng xuất phát từ encoder trong motor. Nguyên nhân có thể nằm ở cáp truyền tín hiệu, đầu nối CN2, nguồn cấp encoder hoặc mạch giao tiếp của driver.
Cần phân biệt thêm một trường hợp thường bị nhầm lẫn: encoder tuyệt đối mất dữ liệu vị trí do pin dự phòng yếu hoặc mất nguồn. Khi đó, motor chưa chắc đã hỏng và phương án xử lý có thể là kiểm tra nguồn pin, khôi phục tọa độ gốc thay vì thay encoder.
Bài viết hướng dẫn kỹ thuật bảo trì phân loại sự cố, tra chân CN2 tiêu biểu trên Delta ASDA-A2 và xác định khi nào nên kiểm tra cáp, motor hoặc driver trước khi sửa chữa.
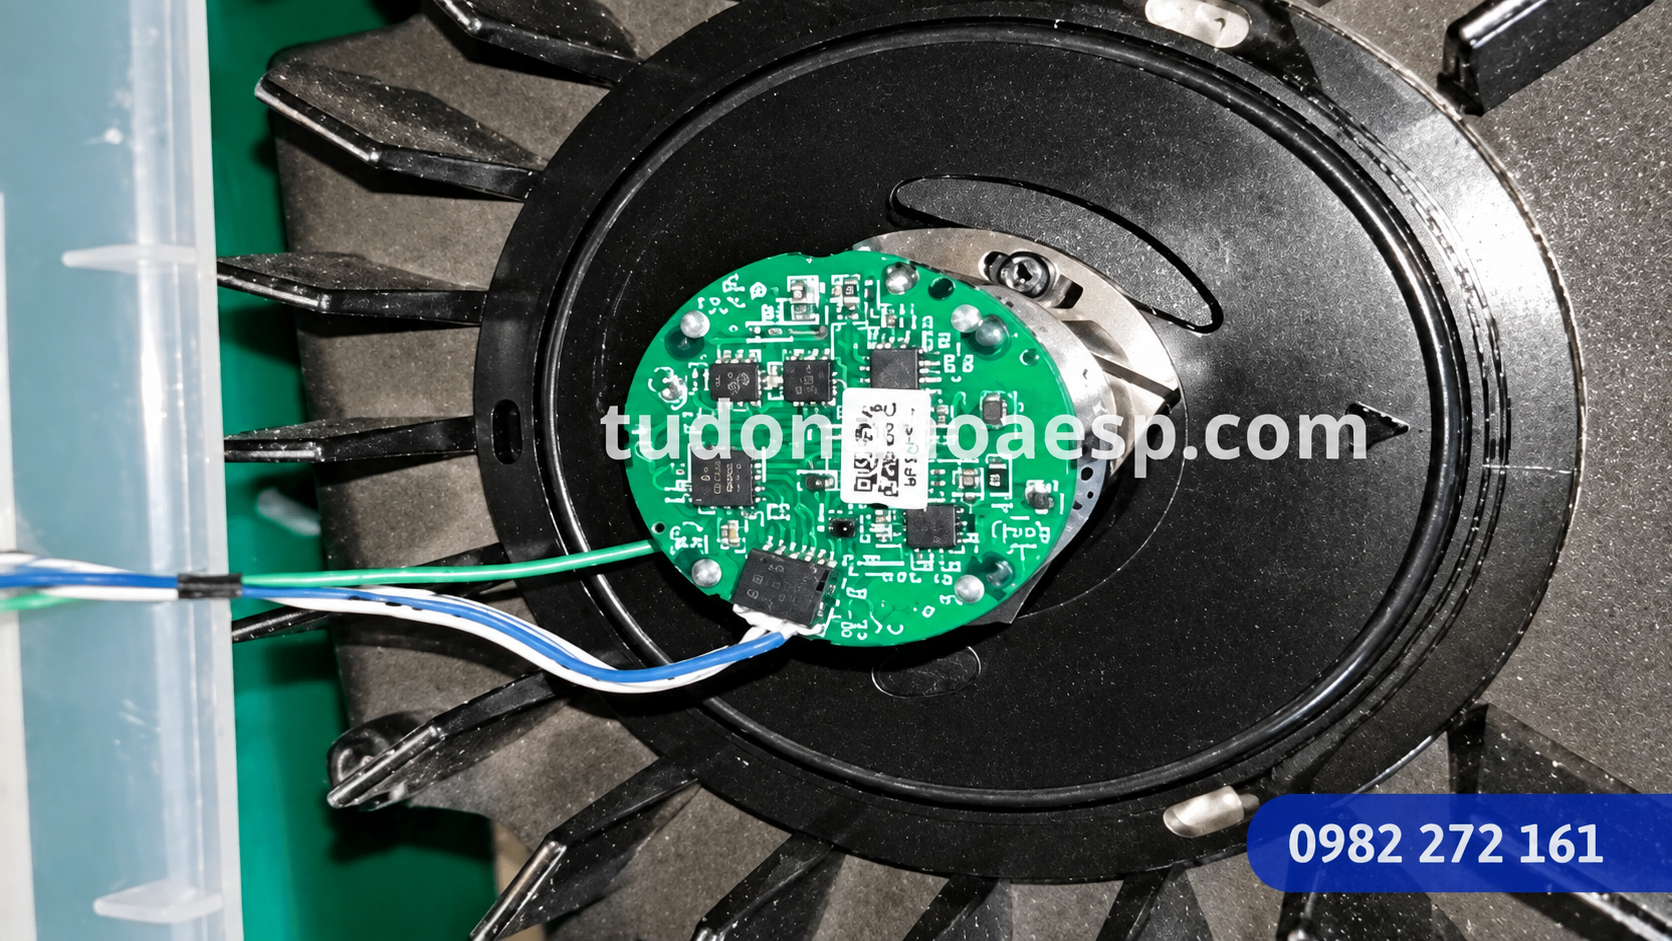
Motor Servo Delta Báo Lỗi Encoder Là Gì?
Lỗi encoder xảy ra khi driver phát hiện tín hiệu phản hồi không hợp lệ, mất giao tiếp hoặc dữ liệu encoder bất thường. Tín hiệu này được sử dụng để xác định trạng thái chuyển động của motor. Khi không có phản hồi đáng tin cậy, driver có thể ngừng điều khiển và hiển thị mã lỗi.
Trên một số dòng Delta ASDA-A2, ASDA-B2, mã AL011 liên quan đến lỗi giao tiếp encoder. Nếu hệ thống sử dụng encoder tuyệt đối có pin dự phòng, cần xem thêm các mã liên quan đến nguồn pin và dữ liệu tọa độ. Vì vậy, mã alarm phải được đối chiếu với đúng manual, không kết luận chỉ dựa vào hiện tượng motor ngừng quay.
Trường hợp driver hiển thị AL011, tham khảo thêm bài sửa Servo Delta báo lỗi AL011 Encoder để hiểu nhóm nguyên nhân liên quan đến giao tiếp.
Phân Biệt Lỗi Đứt Cáp Encoder Và Lỗi Mất Vị Trí Tuyệt Đối
Hai trường hợp này đều có thể khiến máy ngừng hoạt động, nhưng bản chất và phương án kiểm tra khác nhau. Một trường hợp làm gián đoạn tín hiệu truyền giữa motor và driver; trường hợp còn lại làm mất dữ liệu vị trí được lưu giữ khi hệ thống mất nguồn chính.
Trường hợp 1: Mất giao tiếp do cáp encoder hoặc đầu nối
Cáp encoder bị đứt ngầm, giắc lỏng hoặc tiếp xúc kém có thể khiến driver không nhận được dữ liệu phản hồi. Lỗi đôi khi xuất hiện ngay lúc cấp nguồn, nhưng cũng có thể phát sinh khi xích cáp chuyển động, tại vị trí dây bị gập hoặc trong môi trường có nhiễu điện từ.
Kỹ thuật nên kiểm tra hai đầu giắc, chân tiếp xúc, tình trạng dây dẫn và lớp chống nhiễu. Nếu nghi ngờ đứt ngầm, cần đo kiểm trong điều kiện an toàn và đối chiếu với đường đi cáp thực tế. Thay encoder trước khi xác minh cáp thường không giải quyết được lỗi ở đường truyền.
Trường hợp 2: Encoder tuyệt đối mất gốc do pin yếu
Với cấu hình encoder tuyệt đối (absolute encoder) có sử dụng pin dự phòng, nguồn pin giúp duy trì dữ liệu vị trí khi nguồn chính bị ngắt. Nếu pin yếu, dây pin đứt hoặc nguồn dự phòng bị gián đoạn, hệ thống có thể mất dữ liệu tọa độ đã lưu.
Trên ASDA-A2 có cấu hình tuyệt đối, AL061 cảnh báo điện áp encoder thấp; AL060 báo mất vị trí tuyệt đối. AL060 cũng có thể xuất hiện khi tọa độ tuyệt đối chưa được khởi tạo. Hai mã này không đồng nghĩa cáp giao tiếp đã đứt.
Nếu dữ liệu vị trí đã mất, chỉ thay pin chưa đủ. Kỹ thuật cần kiểm tra nguồn dự phòng và thực hiện lại quy trình thiết lập gốc theo tài liệu Delta và thiết kế máy. Không tự thay pin khi chưa xác định đúng cấu hình, vì thao tác sai điều kiện cấp nguồn có thể làm mất dữ liệu vị trí.
Sơ Đồ Chân CN2 Servo Delta ASDA-A2: Nguồn Và Tín Hiệu Encoder
Cổng CN2 trên driver Delta ASDA-A2 được sử dụng để kết nối encoder của motor. Các chân nguồn +5V và GND cấp nguồn hoạt động cho encoder, trong khi T+ và T− truyền dữ liệu giao tiếp nối tiếp. Với cáp encoder tuyệt đối có hộp pin, còn có đường BAT+ và BAT−.
Bảng dưới đây là ví dụ theo tài liệu Delta ASDA-A2, thể hiện số chân ở phía cổng CN2 trên driver, không phải sơ đồ nhìn trực diện của giắc motor.
| Chân CN2 ASDA-A2 | Ký hiệu | Chức năng |
|---|---|---|
| 5 | T+ | Tín hiệu giao tiếp nối tiếp (+) |
| 4 | T− | Tín hiệu giao tiếp nối tiếp (−) |
| 14, 16 | +5V | Nguồn cấp encoder |
| 13, 15 | GND | Mass nguồn encoder |
| 7 | BAT+ | Nguồn pin dự phòng 3,6V cho cấu hình tuyệt đối |
| 9 | BAT− | Cực âm nguồn pin dự phòng |
| Vỏ giắc | Shield | Lớp chống nhiễu cáp |
Lưu ý: Đây là pinout tham khảo riêng cho ASDA-A2. Trên ASDA-B2, chân T+ là 4, T− là 5, +5V là 8 và GND là 6/7 theo manual của dòng tương ứng. Không dùng sơ đồ ASDA-A2 để đấu dây ASDA-B2. Đường pin dự phòng chỉ áp dụng cho cấu hình có hỗ trợ encoder tuyệt đối và sơ đồ kết nối phù hợp.
Việc kiểm tra điện áp hay tín hiệu tại CN2 phải do nhân sự có chuyên môn thực hiện theo quy trình đo của nhà sản xuất. Không cấp nguồn ngoài tùy ý vào +5V hoặc BAT+, không đo cách điện trực tiếp lên các chân encoder và không rút giắc khi driver đang được cấp điện.
Bảng Phân Loại Lỗi Encoder Servo Delta Theo Dấu Hiệu
Mã alarm và thời điểm xảy ra lỗi giúp xác định hướng kiểm tra ban đầu. Bảng sau không thay thế kết quả đo, nhưng giúp bộ phận bảo trì tránh thay nhầm linh kiện.
| Dấu hiệu | Nguyên nhân cần xét | Hướng xử lý |
|---|---|---|
| AL011 hoặc mất giao tiếp encoder | Cáp, giắc, encoder, driver | Kiểm tra CN2 và đường truyền trước |
| Lỗi khi xích cáp chuyển động | Đứt ngầm, tiếp xúc kém | Đo kiểm cáp và kiểm tra vị trí gập |
| AL061 trên ASDA-A2 tuyệt đối | Nguồn pin encoder thấp | Kiểm tra pin và đường nguồn dự phòng |
| AL060 trên ASDA-A2 tuyệt đối | Mất tọa độ hoặc chưa khởi tạo gốc | Khắc phục nguồn, thiết lập lại gốc nếu cần |
| Cáp tốt nhưng vẫn mất phản hồi | Encoder motor hoặc mạch driver | Đo kiểm chuyên sâu và xác minh tương thích |
Quy Trình Kiểm Tra Motor, Cáp Và Driver Servo Delta
Quy trình nên thực hiện từ kiểm tra bên ngoài đến đánh giá phần cứng. Mục tiêu là xác định vị trí sự cố có bằng chứng trước khi tháo motor, thay cáp hoặc sửa mạch driver.
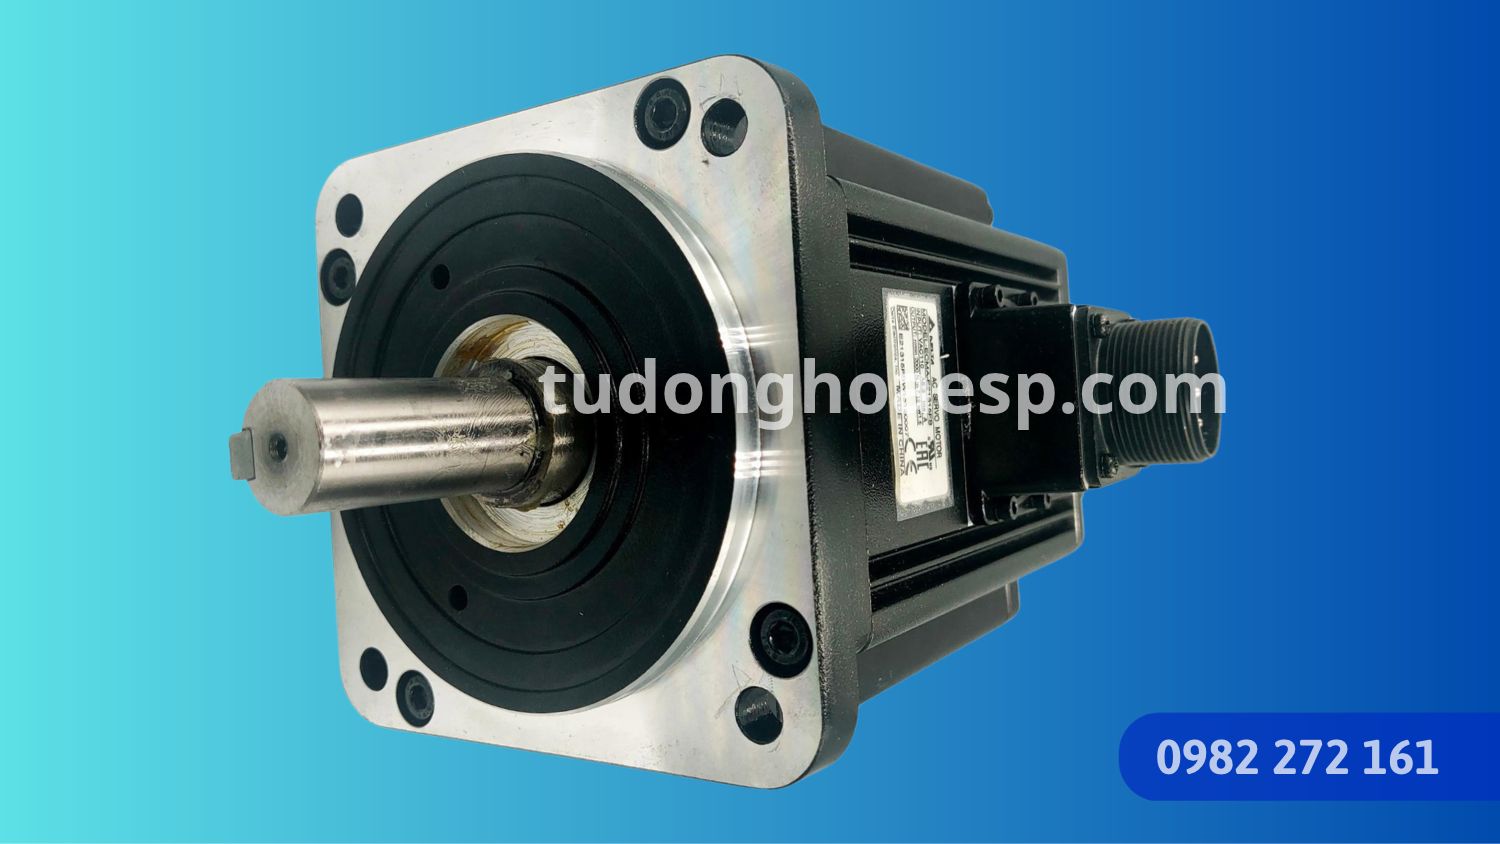
- Ghi nhận alarm: Chụp màn hình lỗi, tem model driver, motor và xác định thời điểm phát sinh. Kiểm tra encoder thuộc loại incremental hay absolute.
- Cô lập thiết bị: Dừng máy, khóa nguồn, kiểm tra điện áp dư và ngăn trục chuyển động ngoài ý muốn theo quy trình an toàn.
- Kiểm tra đường truyền: Quan sát CN2, chân giắc, cáp, lớp chống nhiễu. Đối chiếu pinout đúng model và đo kiểm khi đủ điều kiện an toàn.
- Kiểm tra pin nếu dùng encoder tuyệt đối: Đánh giá nguồn dự phòng, tình trạng AL060/AL061 và dữ liệu vị trí. Chỉ thực hiện thay pin, khởi tạo tọa độ theo hướng dẫn của hãng.
- Đánh giá motor và driver: Khi cáp và cấu hình đã được loại trừ, kiểm tra encoder motor, nguồn phản hồi hoặc mạch nhận tín hiệu driver bằng thiết bị phù hợp.
- Chạy thử: Kiểm tra alarm, vị trí gốc, phản hồi và hành trình trong điều kiện kiểm soát trước khi đưa máy vào sản xuất.
Nếu motor không quay nhưng không hiển thị alarm encoder, cần kiểm tra thêm tín hiệu Servo ON, lệnh điều khiển, phanh hoặc cơ khí. Có thể xem bài Servo Delta không chạy motor để phân biệt với lỗi mất phản hồi.
Khi Nào Cần Sửa Encoder Motor Hoặc Driver?
Nếu cáp đã được kiểm tra đạt yêu cầu, thiết bị đúng cấu hình nhưng lỗi vẫn tồn tại, cần chuyển sang đánh giá phần cứng. Encoder có thể gặp sự cố ở linh kiện, kết nối nội bộ hoặc phần phản hồi; driver có thể gặp vấn đề ở nguồn cấp encoder hay mạch giao tiếp.
Không tự tháo encoder khỏi rotor nếu thiếu quy trình căn chỉnh. Việc thay encoder sai phương pháp có thể ảnh hưởng đến quan hệ vị trí rotor và tín hiệu phản hồi. Với trường hợp nghi ngờ hư hỏng bên trong motor, tham khảo thêm dịch vụ sửa motor servo Delta để xác định phạm vi kiểm tra.
Liên Hệ E.S.P Kiểm Tra Lỗi Encoder Servo Delta
Khi cần hỗ trợ sửa motor servo Delta lỗi encoder, bạn nên chuẩn bị ảnh tem motor, model driver, mã alarm và thông tin máy đã thay cáp, pin hay driver hay chưa. Nếu có dữ liệu backup hoặc ảnh kết nối CN2, hãy cung cấp để kỹ sư đánh giá hướng kiểm tra ban đầu.
E.S.P hoạt động trong lĩnh vực điện và tự động hóa công nghiệp, bao gồm sửa chữa servo và thiết bị truyền động phục vụ sản xuất. Xem thêm dịch vụ sửa chữa biến tần servo E.S.P hoặc liên hệ trực tiếp để trao đổi tình trạng thiết bị.
Câu Hỏi Thường Gặp
Servo Delta báo AL011 có phải hỏng encoder không?
Không nhất thiết. AL011 có thể liên quan đến cáp, đầu nối hoặc việc giao tiếp encoder không thành công. Cần kiểm tra đường truyền và nguồn encoder trước khi kết luận bộ phận bên trong motor bị hỏng.
Encoder tuyệt đối hết pin có cần thay motor không?
Không mặc định phải thay motor. Cần kiểm tra pin, kết nối nguồn dự phòng và tình trạng dữ liệu vị trí. Nếu tọa độ đã mất, có thể phải thực hiện lại quy trình thiết lập gốc theo manual và thiết kế máy.
Chân CN2 của ASDA-A2 và ASDA-B2 có giống nhau không?
Không. Hai dòng sử dụng số chân khác nhau cho các tín hiệu T+, T−, +5V và GND. Khi sửa cáp encoder phải tra đúng sơ đồ CN2 của model driver, không nối dây dựa trên màu cáp hoặc sơ đồ của dòng khác.
Thay pin encoder rồi máy vẫn không về đúng gốc thì sao?
Nếu dữ liệu tọa độ tuyệt đối đã mất, việc thay pin chỉ khôi phục nguồn dự phòng chứ không tự phục hồi gốc cũ. Cần thực hiện quy trình thiết lập tọa độ, kiểm tra tham số và xác nhận vị trí an toàn trước khi cho máy chạy.
Kết Luận
Khi motor servo Delta lỗi encoder, trước tiên cần xác định lỗi mất giao tiếp hay mất dữ liệu vị trí tuyệt đối. Tiếp theo, đối chiếu mã alarm và sơ đồ CN2 đúng model để kiểm tra cáp, nguồn pin, encoder motor hoặc driver. Nếu chưa có đủ thiết bị đo và tài liệu kỹ thuật, liên hệ E.S.P qua 0982 272 161 để được tư vấn hướng xử lý.


