


Khi thiết kế tủ điện PLC điều khiển motor servo Delta, việc lựa chọn đúng công suất motor mới chỉ giải quyết một phần bài toán. Để cơ cấu máy hoạt động đúng hành trình, tốc độ và trình tự, kỹ sư còn phải đồng bộ khả năng phát lệnh của PLC, chế độ nhận lệnh của servo driver, thông số motor, tín hiệu phản hồi và các điều kiện liên động.
Một bộ driver và motor cùng thương hiệu Delta không đồng nghĩa với việc có thể kết nối với bất kỳ PLC nào. PLC cần hỗ trợ phương thức điều khiển tương ứng, driver phải tương thích với motor và cấu hình tín hiệu phải phù hợp với máy. Nếu chỉ kiểm tra từng thiết bị riêng lẻ, hệ thống có thể nhận nguồn bình thường nhưng không thực hiện được chuyển động yêu cầu.
Bài viết tập trung vào những điểm cần xác nhận trước khi thiết kế, lắp đặt hoặc nâng cấp tủ PLC tích hợp servo Delta, giúp bộ phận kỹ thuật nhà máy chuẩn bị dữ liệu và phối hợp hiệu quả hơn với đơn vị triển khai.
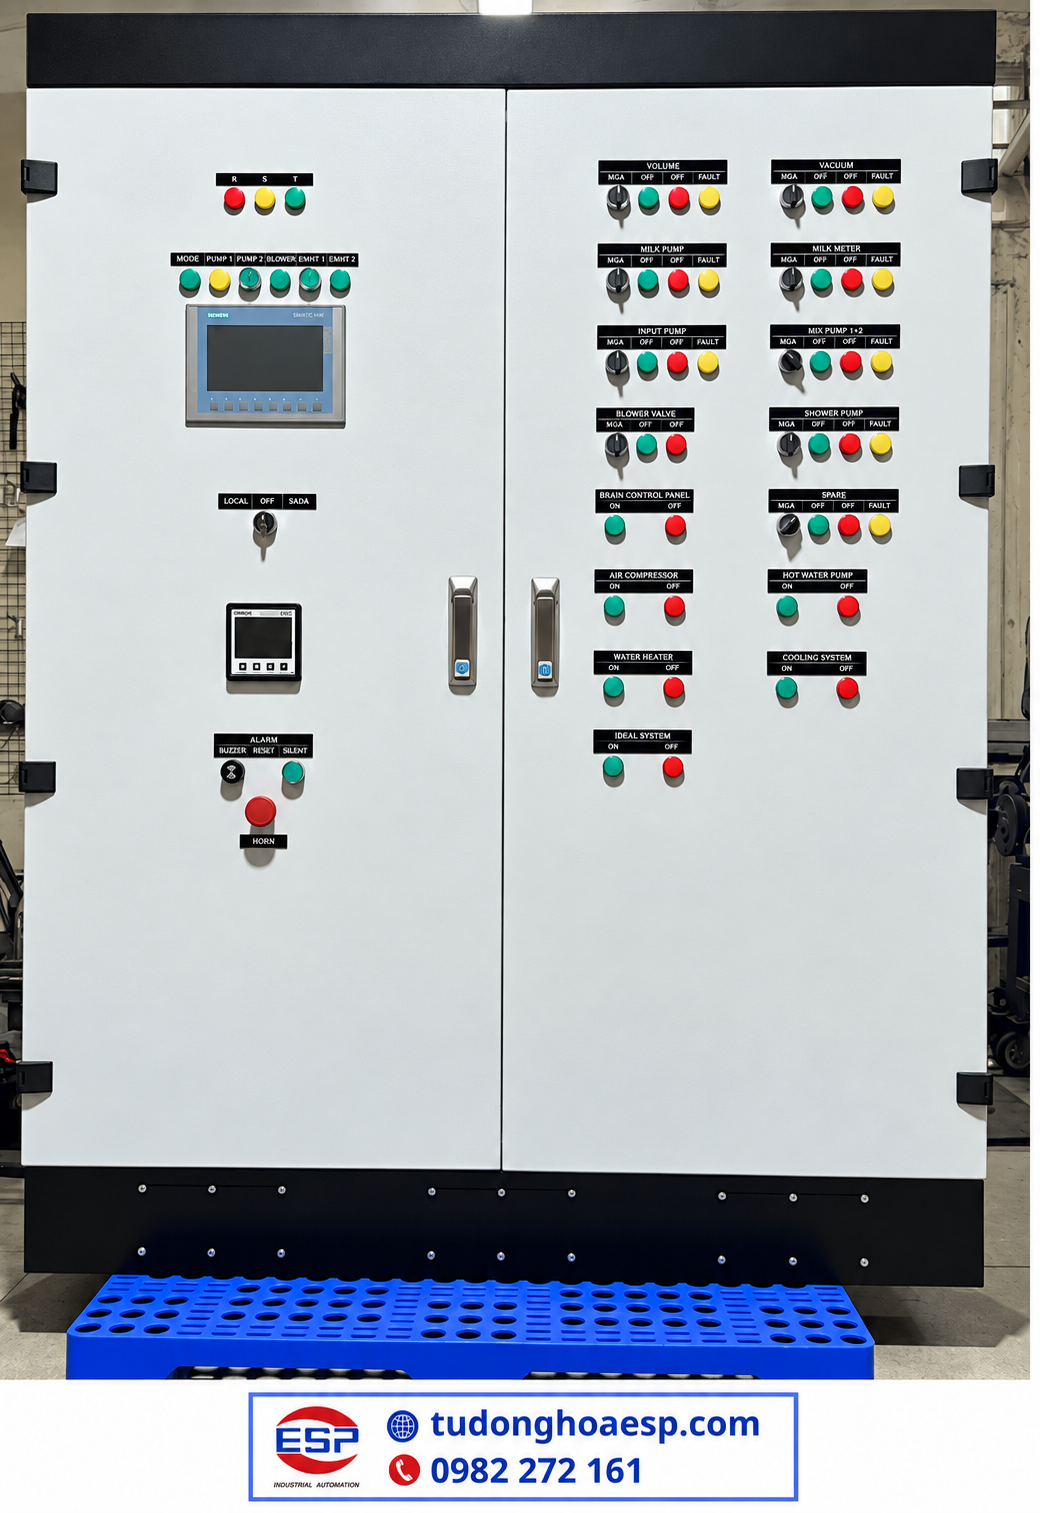
Tủ điện PLC điều khiển Motor Servo Delta hoạt động như thế nào?
PLC điều khiển servo Delta là giải pháp sử dụng bộ điều khiển lập trình để phát lệnh chuyển động đến servo driver. Driver xử lý lệnh và cấp điện cho motor, đồng thời sử dụng tín hiệu encoder để giám sát chuyển động. PLC tiếp nhận trạng thái cần thiết để điều phối các bước vận hành tiếp theo.
Trong máy đóng gói, máy cắt theo chiều dài hoặc cơ cấu cấp phôi, PLC có thể phối hợp cảm biến với chuyển động của motor servo. Khi điều kiện được đáp ứng, PLC ra lệnh di chuyển; driver điều khiển motor theo chế độ đã cấu hình và trả về trạng thái hoàn thành hoặc báo lỗi.
Điểm cần lưu ý là vòng phản hồi encoder thông thường được xử lý giữa motor và driver. PLC không nhất thiết phải đọc trực tiếp encoder mới có thể điều khiển servo. Lượng dữ liệu PLC cần nhận phụ thuộc phương thức điều khiển và yêu cầu giám sát của máy. Đây là một phần của hệ thống tủ điều khiển PLC cho nhà máy.
6 hạng mục cần đồng bộ giữa PLC, driver và motor servo Delta
Khả năng tương thích cần được kiểm tra từ cấp thiết bị đến cấp ứng dụng. Sáu nhóm dưới đây ảnh hưởng trực tiếp đến lựa chọn phần cứng, lập trình, đấu nối và chất lượng chạy thử.
1. Model motor và servo driver
Servo driver phải hỗ trợ đúng dòng motor, công suất, nguồn điện, encoder và các đặc điểm liên quan. Không nên ghép motor với driver chỉ vì cùng thương hiệu hoặc cùng mức công suất danh nghĩa.
Khi thay thế một bộ servo đang sử dụng, kỹ thuật cần đối chiếu mã đầy đủ trên tem và bảng tương thích của nhà sản xuất. Nội dung motor và driver servo Delta có ghép tùy ý được không giúp làm rõ vấn đề này trước khi mua linh kiện.
2. Phương thức PLC phát lệnh cho driver
PLC có thể điều khiển servo bằng tín hiệu xung, các lệnh chọn vị trí được lưu trong driver hoặc truyền thông motion, tùy cấu hình. Vì vậy, cần kiểm tra PLC có ngõ ra xung tốc độ cao, module chuyển động hay cổng truyền thông phù hợp hay không.
Với dòng ASDA-B3, các phiên bản driver có khả năng giao tiếp khác nhau. Không nên mặc định mọi model đều hỗ trợ EtherCAT hoặc mọi chế độ điều khiển. Việc đọc đúng mã thiết bị là bước quan trọng trước khi lập sơ đồ.
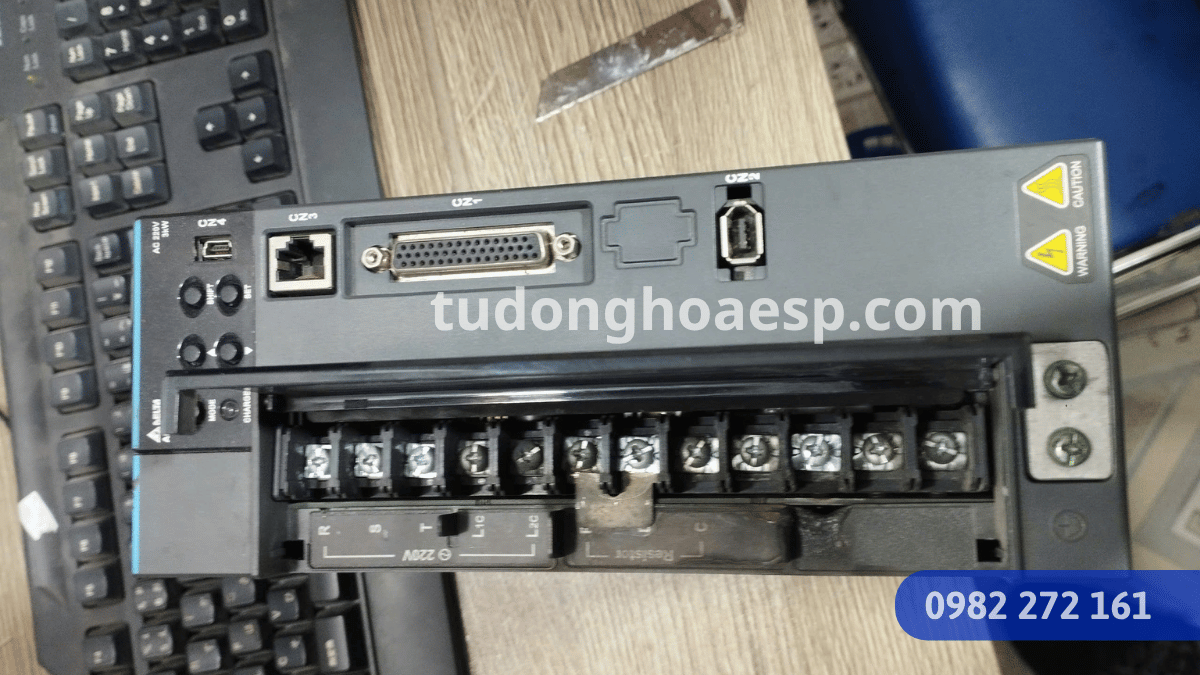
3. Tốc độ, mô-men và tải cơ khí
Cấu hình servo phải được lựa chọn theo tải thực tế, mô-men yêu cầu, tốc độ, tỷ số truyền, quán tính và chu kỳ tăng giảm tốc. Một motor có công suất danh nghĩa phù hợp vẫn có thể không đáp ứng được chuyển động nếu gia tốc quá lớn hoặc tải có quán tính cao.
Với cơ cấu trục vít, băng tải định vị hoặc bàn trượt, cần xác định khối lượng chuyển động, hành trình và thời gian hoàn thành mỗi chu kỳ. Đây là dữ liệu đầu vào để lựa chọn servo và thiết lập giới hạn vận hành.
4. Tín hiệu điều khiển và phản hồi
Các tín hiệu thường cần xem xét gồm Servo ON, trạng thái Ready, Alarm, Reset, hoàn thành vị trí và tín hiệu giới hạn hành trình. Tên terminal, mức điện áp, logic tác động và khả năng cấu hình khác nhau theo model driver.
Khi lập I/O List PLC, không chỉ cần ghi số lượng đầu vào và đầu ra mà phải xác định thiết bị gửi, thiết bị nhận, chức năng và điều kiện tác động của từng tín hiệu. Điều này giúp tránh thiếu I/O hoặc đấu nối sai logic khi lắp tủ.
5. Nguồn điện, cáp và bố trí trong tủ
Tủ PLC tích hợp servo cần tách bạch yêu cầu nguồn động lực, nguồn điều khiển và nguồn cấp cho các thiết bị ngoại vi. Cần kiểm tra công suất cấp nguồn, thiết bị bảo vệ, tiếp địa, tiết diện dây và hướng dẫn đấu nối của hãng.
Dây công suất motor và dây tín hiệu encoder phải được bố trí, chống nhiễu theo hướng dẫn kỹ thuật. Đồng thời, driver cần có không gian tản nhiệt phù hợp. Những vấn đề này liên quan trực tiếp đến độ ổn định khi máy hoạt động liên tục.
6. Logic liên động và điều kiện an toàn
Trước khi cho phép servo chạy, hệ thống phải xác nhận các điều kiện liên quan như trạng thái driver, vị trí cơ cấu, cảm biến giới hạn, cửa bảo vệ và tình trạng dừng khẩn tùy thiết kế máy.
Chức năng dừng khẩn và các bảo vệ an toàn cần được thiết kế bằng phần cứng hoặc hệ điều khiển an toàn phù hợp sau đánh giá rủi ro. Không nên xem một bit điều khiển thông thường trong PLC là giải pháp thay thế đầy đủ cho chức năng an toàn.

Bảng checklist đồng bộ PLC và servo Delta trước khi thiết kế tủ
Bảng dưới đây giúp kỹ thuật nhà máy kiểm tra nhanh hồ sơ hiện có và xác định những thông tin còn thiếu trước khi chốt phương án điều khiển.
| Hạng mục | Thông tin cần kiểm tra | Mục đích |
|---|---|---|
| PLC | Model, CPU, I/O, ngõ phát xung hoặc giao tiếp motion | Xác định khả năng phát lệnh |
| Servo driver | Series, mã model, nguồn và chế độ điều khiển | Kiểm tra tương thích PLC |
| Motor servo | Model, mô-men, tốc độ, encoder, phanh nếu có | Chọn đúng bộ truyền động |
| Cơ cấu máy | Tải, hành trình, gia tốc, tỷ số truyền | Xây dựng profile chuyển động |
| Tín hiệu | Enable, Ready, Alarm, In-position, limit | Hoàn thiện I/O và liên động |
| Chạy thử | Homing, chiều quay, vị trí, tốc độ, xử lý lỗi | Đánh giá hoạt động cả hệ thống |
Nên dùng điều khiển xung hay truyền thông cho Servo Delta?
Không có một phương thức điều khiển phù hợp cho mọi máy. Quyết định cần dựa trên số trục, yêu cầu đồng bộ, khả năng PLC, tính năng driver và mức độ giám sát mong muốn.
- Điều khiển xung: phù hợp nhiều ứng dụng định vị đơn trục khi PLC và driver hỗ trợ tín hiệu tương ứng. Cần kiểm tra tần số xung, kiểu tín hiệu và tỷ lệ quy đổi xung sang chuyển động.
- Điều khiển bằng vị trí nội: driver thực hiện các vị trí hoặc chu trình được thiết lập sẵn; PLC gửi lệnh lựa chọn và kích hoạt theo khả năng model.
- Điều khiển qua mạng motion: phù hợp khi hệ thống yêu cầu trao đổi dữ liệu chuyển động hoặc đồng bộ nhiều trục, nhưng PLC và driver phải hỗ trợ cùng giao thức.
Ví dụ, một máy cấp phôi một trục có thể không cần kiến trúc motion nhiều trục. Ngược lại, máy có các trục phải phối hợp theo cùng chu kỳ cần đánh giá sâu hơn về khả năng đồng bộ của controller và servo. Có thể tham khảo bài PLC, HMI, biến tần và servo giao tiếp với nhau như thế nào để hiểu kiến trúc chung.
Quy trình thiết kế và tích hợp tủ PLC điều khiển Motor Servo Delta
Quy trình triển khai nên đi từ yêu cầu chuyển động đến xác nhận thiết bị, thiết kế điện và chạy thử. Trình tự dưới đây là khung tham khảo cho dự án, không phải biên bản nghiệm thu của một hệ thống cụ thể.
- Khảo sát ứng dụng: ghi nhận hành trình, tải, số trục, chu kỳ máy và yêu cầu vận hành.
- Đối chiếu thiết bị: kiểm tra model PLC, driver, motor, encoder, nguồn và cáp kết nối.
- Thiết kế sơ đồ: xác định I/O List, mạch nguồn, tín hiệu điều khiển, truyền thông và chức năng bảo vệ.
- Lập trình điều khiển: xây dựng trình tự chạy, homing, profile chuyển động, liên động và xử lý alarm.
- Kiểm tra trước cấp lệnh: kiểm tra đấu nối, tiếp địa, trạng thái an toàn và tham số theo tài liệu thiết bị.
- Chạy thử và nghiệm thu: kiểm tra chiều chuyển động, điểm gốc, hành trình, độ lặp lại và trạng thái lỗi trong các chế độ cần thiết.
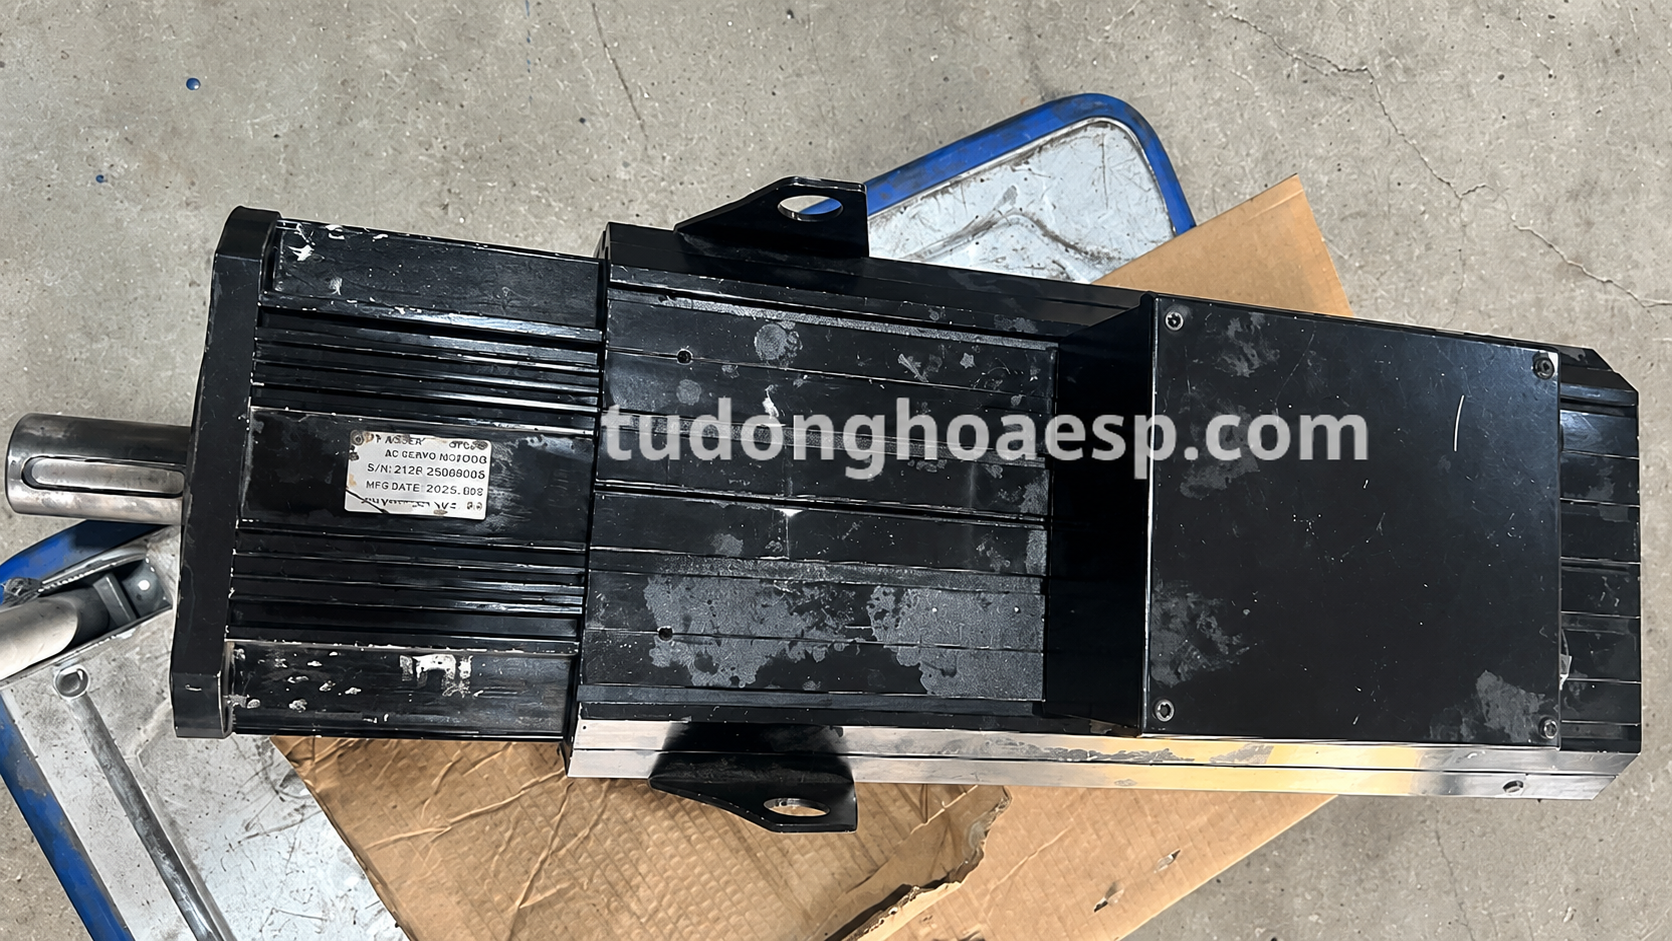
Những lỗi thường gặp khi tích hợp PLC với Servo Delta
Servo không hoạt động đúng chưa chắc do motor hoặc driver hỏng. Một số hiện tượng xuất phát từ cấu hình lệnh, điều kiện liên động, đấu nối hoặc yêu cầu chuyển động chưa được đồng bộ.
- Driver có nguồn nhưng motor không quay: kiểm tra trạng thái Ready, Servo ON, điều kiện cho phép chạy, alarm và việc driver có nhận lệnh hay không.
- Motor chạy sai vị trí: đối chiếu tỷ lệ quy đổi xung, chiều chuyển động, điểm gốc, tham số định vị và cơ cấu truyền động.
- Motor rung hoặc giật: xem xét tải cơ khí, tuning, cáp encoder, tín hiệu lệnh và điều kiện vận hành trước khi kết luận nguyên nhân.
- Máy không hoàn tất chu trình: kiểm tra tín hiệu In-position, timeout, cảm biến và các điều kiện chuyển bước trong PLC.
Khi xuất hiện alarm, cần lưu mã lỗi, model và trạng thái máy trước khi reset hoặc thay đổi tham số. Nếu nghi ngờ hư hỏng phần truyền động, có thể tham khảo cách kiểm tra và sửa Motor Servo Delta. Việc đo kiểm bên trong tủ hoặc driver phải do nhân sự có chuyên môn thực hiện sau khi cô lập nguồn và kiểm soát năng lượng tồn dư theo hướng dẫn của hãng.
Cần chuẩn bị thông tin gì khi đặt thiết kế tủ PLC Servo Delta?
Để xác định cấu hình sát nhu cầu, doanh nghiệp nên cung cấp những dữ liệu đã có thay vì chỉ gửi yêu cầu chung là lắp tủ PLC điều khiển servo. Với hệ thống cải tạo, việc biết thiết bị nào cần giữ lại cũng quan trọng không kém việc chọn thiết bị mới.
- Ảnh tem model PLC, driver và motor hiện tại.
- Số lượng trục, chức năng từng trục và mô tả chu trình.
- Tải cơ khí, hành trình, tốc độ và yêu cầu định vị.
- Sơ đồ điện, I/O List, chương trình hoặc parameter backup nếu có.
- Yêu cầu HMI, báo lỗi, Auto/Manual và liên động an toàn.
- Điều kiện nguồn, môi trường lắp tủ và phạm vi chạy thử.
Những dữ liệu này giúp làm rõ phần cứng, khối lượng lập trình và công việc tại hiện trường. Doanh nghiệp cũng nên đối chiếu các hạng mục ảnh hưởng đến báo giá tủ điều khiển PLC để tránh bỏ sót chi phí tích hợp servo.
Tư vấn thiết kế tủ điện PLC điều khiển Servo Delta tại E.S.P
E.S.P hoạt động trong lĩnh vực điện và tự động hóa công nghiệp, với các nhóm dịch vụ liên quan đến tủ điều khiển PLC, thiết bị servo, sửa chữa và cải tiến hệ thống điều khiển. Khi nhà máy cần triển khai hoặc nâng cấp hệ thống PLC kết hợp motor servo Delta, bước quan trọng là đánh giá cấu hình hiện có và yêu cầu chuyển động thực tế trước khi lựa chọn giải pháp.
Doanh nghiệp có thể gửi model PLC, driver, motor cùng mô tả máy để E.S.P tiếp nhận nhu cầu và trao đổi phương án kiểm tra, thiết kế hoặc tích hợp phù hợp.

Câu hỏi thường gặp về tủ PLC điều khiển Servo Delta
PLC khác hãng có điều khiển được Motor Servo Delta không?
Có thể, nếu PLC hoặc bộ điều khiển chuyển động hỗ trợ phương thức phát lệnh tương thích với servo driver. Cần đối chiếu kiểu ngõ ra, giao thức, mức tín hiệu và cấu hình phần mềm. Không nên kết luận chỉ dựa trên tên hãng PLC.
Có cần dùng HMI khi thiết kế tủ PLC Servo Delta không?
Không bắt buộc với mọi ứng dụng. HMI hữu ích khi người vận hành cần cài vị trí, chọn chế độ, theo dõi trạng thái và xem alarm. Với máy đơn giản, phương án điều khiển có thể sử dụng nút nhấn hoặc giao diện hiện hữu.
Driver Servo Delta có tự điều khiển motor mà không cần PLC không?
Một số driver hỗ trợ các chức năng chuyển động nội bộ hoặc chế độ chạy thử. Tuy nhiên, nếu motor phải phối hợp với cảm biến, nhiều cơ cấu khác hoặc chu trình máy, vẫn cần phương án điều phối phù hợp từ PLC hay bộ điều khiển khác.
Thay driver Servo Delta khác model có cần sửa chương trình PLC không?
Có thể cần. Nếu driver mới khác phương thức điều khiển, sơ đồ chân, tỷ lệ lệnh hoặc truyền thông, kỹ thuật phải kiểm tra lại chương trình và tham số. Trường hợp tương thích hoàn toàn vẫn cần kiểm tra và chạy thử trước khi bàn giao.
Làm thế nào để kiểm tra servo chạy đúng vị trí sau khi lắp tủ?
Cần kiểm tra chiều chuyển động, homing, tỷ lệ quy đổi, giới hạn hành trình và khả năng lặp lại tại các vị trí yêu cầu. Quá trình thử phải phù hợp với cơ cấu máy, tải và điều kiện an toàn, không chỉ dựa vào việc driver báo đã hoàn thành lệnh.
Kết luận
Một tủ điện PLC điều khiển motor servo Delta phù hợp cần đồng bộ từ model PLC, driver, motor đến tín hiệu, tham số chuyển động, tải cơ khí và điều kiện an toàn. Khi các dữ liệu này được xác nhận từ đầu, việc thiết kế, lập trình và chạy thử có cơ sở rõ ràng hơn, đồng thời hạn chế phát sinh do lựa chọn thiết bị không tương thích.
Để được tư vấn cấu hình theo hiện trạng máy, liên hệ E.S.P – Hotline 0982 272 161 và cung cấp model thiết bị cùng yêu cầu vận hành.


